Laboratorio Investigación de Mozilla Fellowship
Paqarina generó tinku
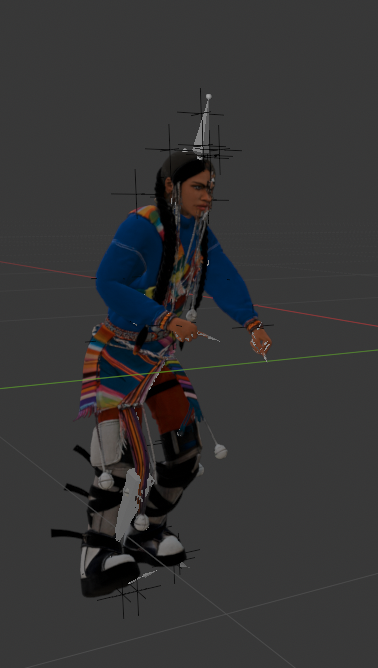
Nuestro modelo, entrenado con hora y media de archivo andino, produjo desde ruido una secuencia que no existe en ninguna captura. Hasta donde pudimos verificar, es el primer modelo generativo de una danza andina.
Por Violeta Ayala — Tecnóloga Creativa
Cuatro segundos de danza que nadie bailó, producidos desde ruido por un sistema entrenado con hora y media de archivo andino. Hasta donde pudimos verificar, es el primer modelo generativo de una danza andina.
El sistema ya sabía recomponer: elegir qué fragmento capturado sigue a cuál y encadenarlos en algo que se ve convincente. Eso es recuperación, no síntesis. Cada cuadro lo había bailado una persona.
El 5 de septiembre la cadena completa produjo una secuencia que no existía en ninguna captura. Un modelo de difusión muestreó una trayectoria desde ruido, otro la convirtió en un cuerpo, un tercero le dio el recorrido por el piso, y el resultado se montó sobre el esqueleto de una bailarina.
Se lee. El porte de los brazos, la flexión del codo, la caída del paso. Las mediciones acompañan al ojo por una vez: la separación lateral del codo da 0,277 contra 0,385 del archivo, y el ángulo del codo 145 grados contra 128.
Lo que rompe el resultado es el deslizamiento. Los pies se mueven al doble de velocidad que los de una bailarina real y nunca desaceleran. La figura es correcta y el peso no está.
Qué hace el modelo
Aprendió de 88 tomas de captura de movimiento hechas en Cochabamba: tinku, kullawada y breaking. Reconoce, comparando una ventana de seis segundos sin etiqueta contra el resto del archivo. Recompone, encadenando fragmentos capturados en secuencias nuevas. Y ahora genera: produce cuatro segundos que no están en ninguna captura, condicionados por la danza que se le pida, con el cuerpo completo en tres dimensiones y desplazamiento por el piso.
La corrección obvia no servía
El deslizamiento tiene un arreglo estándar en animación. Se detectan los cuadros en que un pie está apoyado y se lo fija al suelo; el resto del cuerpo se mueve alrededor. Es lo que hace que un personaje camine en vez de flotar.
Detectarlo requiere un umbral, y los umbrales publicados vienen de datos de caminata. Así que fuimos a buscarlo al archivo. Cuando el pie está bajo en una toma de tinku, ¿a qué velocidad se mueve el tobillo?
Velocidad horizontal del tobillo, pie bajo
Cuadros con el tobillo en el tercio inferior de su recorrido vertical. Si hubiera una fase de tobillo casi inmóvil separada del resto, aparecería como un pico junto a cero.
Procedencia: velocidad horizontal del tobillo entre cuadros consecutivos a 30 fps, sobre tobillo izquierdo y derecho. El piso se estima por toma como la mediana del 5 al 15 por ciento de alturas más bajas, tras podar el 1 por ciento extremo, porque la altura absoluta varía entre sesiones. Tinku: 42 tomas, 77 592 muestras de tobillo. Breaking del archivo: 6 tomas, 18 938 muestras. Breaking de AIST++: 103 tomas de acceso público. Eje vertical normalizado al máximo de cada danza, de modo que las formas son comparables y las magnitudes no. Los intervalos son los del análisis original y difieren entre danzas; van dibujados en su posición y ancho reales sobre un eje común.
En el tinku el pico no está en cero: cae entre 0,05 y 0,10 metros por segundo, y la distribución baja de manera continua desde ahí. En el breaking, capturado en la misma sala con las mismas cámaras, el pico está junto a cero y cae de golpe. La kullawada, medida sobre talón y punta y por eso fuera de esta gráfica, tiene la misma forma continua que el tinku.
Eso descarta que sea una limitación del seguimiento: el sistema registra un tobillo detenido cuando lo hay. Y para verificarlo desde afuera comparamos con AIST++, un archivo de breaking grabado por otro equipo en otro continente. Misma forma, mismo pico junto a cero.
En estas capturas no encontramos, en el tinku, una fase de tobillo casi inmóvil separada del resto del movimiento.
Conviene decir qué no demuestra eso. Un histograma de velocidad del tobillo no prueba que no haya contacto con el suelo: el tobillo puede desplazarse mientras el antepié mantiene apoyo, y el tercio inferior del recorrido no equivale a estar tocando el piso. Lo que sí muestra es que no aparece el estado discreto que el método de foot lock necesita para funcionar. Fijar el pie con cinemática inversa habría impuesto una mecánica que estos datos no respaldan.
Tampoco camina
La segunda suposición que se cayó fue la dirección. Los modelos de locomoción asumen que un cuerpo avanza hacia donde mira. Medimos hacia dónde viaja la cadera respecto al torso.
Dirección de viaje respecto al torso
Distribución angular sobre los cuadros en que la cadera se desplaza. Las líneas punteadas marcan los cortes en ±45 y ±135 grados que definen adelante, lateral y atrás.
Procedencia: 37 035 cuadros de 42 tomas de tinku en que la rapidez de la cadera supera 0,05 m/s. La dirección se proyecta sobre los ejes adelante y lateral del torso, definidos por el vector cadera-hombros y el vector entre caderas. Los sectores dibujados son de 30 grados; los porcentajes se calculan sobre los cortes en ±45 y ±135, que no coinciden con los bordes de los sectores.
Dónde está el peso
Si el tobillo nunca se detiene, ¿qué distingue a una bailarina que se ve pesada de un modelo que no?
La pierna se mueve contra el viaje del cuerpo. Cuando la cadera avanza, el pie bajo se desplaza en sentido contrario respecto a ella y las dos velocidades se oponen en parte. El pie se frena respecto al piso sin congelarse. Se puede medir como el coseno entre las dos velocidades: negativo significa oposición.
Oposición entre velocidad de cadera y de pierna
Cuadros de pie bajo en que el coseno entre las dos velocidades es negativo.
Procedencia: coseno entre la velocidad horizontal de la cadera y la del tobillo relativo a la cadera, sobre el 30 por ciento de cuadros con el tobillo más bajo de cada ventana de 144 cuadros. Mide orientación relativa entre dos velocidades, no fuerza física. La rama del modelo usa la cadera real de la toma, así que evalúa la coordinación del cuerpo generado contra un recorrido que no produjo.
La distinción cambia qué hay que arreglar. Bajar la velocidad de los pies de manera directa se intentó de tres maneras: con una función de pérdida, moviendo el código interno del modelo y mezclándolo con ejemplos lentos. Ninguna consiguió reducir de forma selectiva la cola baja. La pérdida y la mezcla arrastraron también las velocidades altas; el desplazamiento del código interno aumentó la velocidad mínima en las dos direcciones, lo que sugiere que sacaba el código de la región donde el decodificador fue entrenado.
Lo que no funcionó
Los callejones sin salida son la mayor parte del trabajo y casi nunca se publican.
La pieza que convierte el código interno en un cuerpo estaba descartando más de la mitad de lo que el modelo sabía. Quitarle unas funciones de pérdida mal elegidas y ensancharla subió la reconstrucción del 17 al 45 por ciento, medida sobre tomas que nunca había visto. Cuatro maneras distintas de intentar pasar de ahí terminaron entre 45 y 48.
Siete variantes sobre el mismo código interno
Todas parten del mismo modelo de representación congelado y se entrenan con la misma partición.
| Variante | Qué cambia | Reconstrucción |
|---|---|---|
| Original | 17 % | |
| Limpia y más ancha | sin pérdidas auxiliares | 45 % |
| Estocástica | objetivo que admite variedad | 45 % |
| Temporal | ve toda la ventana | 47 % |
| Pie lento | pérdida sobre la cola baja | 47 % |
| Con dirección | se le dice hacia dónde viaja | 48 % |
| Con dirección, variante | otro sistema de coordenadas | 47 % |
Procedencia: la columna de reconstrucción es la varianza de un vector de rasgos de movimiento, el recorrido tridimensional de cada articulación dentro de la ventana, expresada como fracción de la del archivo. No es R². Medida sobre 18 tomas retenidas; ninguna ventana de una toma aparece a la vez en entrenamiento y evaluación.
Y cuatro veces el instrumento estaba mal
En un solo día, cuatro errores de medición produjeron cada uno una conclusión falsa antes de encontrarse. Comparar 144 cuadros generados contra 1700 reales, y concluir que el brazo generado estaba quieto. Muestrear ventanas en orden de archivo, y que las cifras oscilaran por un factor de tres según cuántas se tomaran. Rotar una postura a un sistema de coordenadas en el que ya estaba. Comparar una rama que había pasado por posprocesamiento contra otra que no.
El más caro fue anterior: dos días persiguiendo un codo imposible dentro del modelo, hasta que una toma real, pasada por el mismo esqueleto de Blender, se dobló exactamente igual. El defecto estaba en el montaje.
El archivo es el instrumento. Hay que revisarlo tan seguido como al modelo.
De quién es el archivo
Los generadores de danza publicados se entrenan con decenas de horas de material urbano o comercial, sobre bases armadas en estudios. Este se entrenó con hora y media. Esa diferencia es técnica y se puede discutir.
La otra no. El archivo lo hicieron las personas que bailan, en su ciudad, y es de ellas. Las etiquetas, la limpieza del seguimiento y la decisión de qué tomas entran y cuáles se quedan afuera pasaron por manos que conocen la danza. Estas mediciones parten de ese conocimiento y sirven para interrogar qué conserva el modelo, no para validarlo.
Lo que viene es una prueba concreta: si la oposición entre cadera y pierna se puede recuperar de la representación que ya tenemos, o si hay que entrenar al modelo para que conserve la transferencia de peso desde el principio. Y seguimos grabando. En las pruebas hechas hasta ahora los cuerpos mueven la aguja más que los cambios de arquitectura.
Paqarina es un archivo de danza andina en captura de movimiento y un laboratorio de creatividad computacional en Cochabamba. Las cifras de esta nota provienen de 88 tomas capturadas entre 2025 y 2026. El material de comparación de breaking proviene de AIST++, de acceso público. La afirmación de primicia se verificó por búsqueda bibliográfica en septiembre de 2026 y se limita a la danza andina: existe trabajo publicado de generación sobre bharatanatyam, la danza clásica del sur de la India, que produce posturas clave y secuencias cortas a partir de un archivo de diez bailarinas.
La danza es de quienes la bailan.